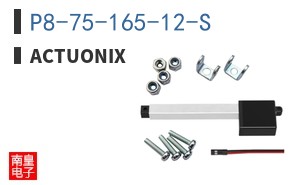
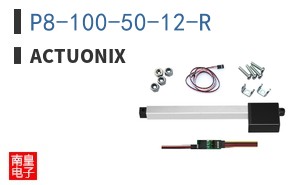
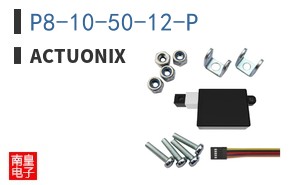
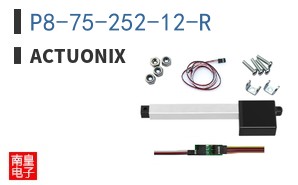
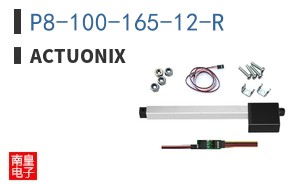
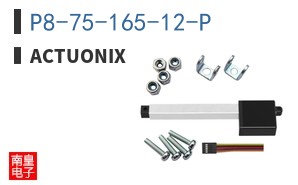
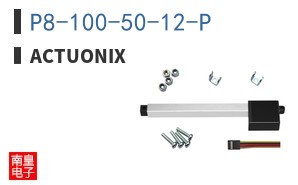
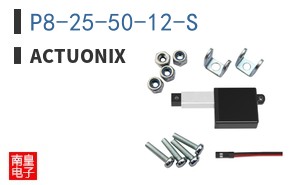
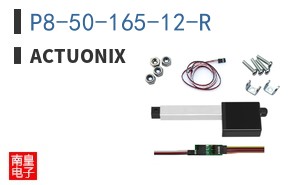
Actuonix PQ12系列微型推杆是面向精密运动控制领域推出的核心产品线,其技术原理建立在微型直流电机与行星齿轮减速箱的高度集成之上。该系列通过多级齿轮传动将电机的高转速、低扭矩输出转化为低转速、高扭矩的直线运动,同时利用内置的电位器或霍尔传感器实现位置反馈,从而在闭环控制系统中达成±0.5毫米级的重复定位精度。与传统的电磁推杆或液压气动方案相比,PQ12在体积、重量与能耗之间取得了显著平衡,尤其适合对空间和功耗敏感的嵌入式应用。
从性能特点来看,PQ12系列提供多种行程规格(如10mm、20mm、30mm、50mm等),额定推力覆盖20N至50N区间,空载速度可达每秒数十毫米。其外壳采用工程塑料与金属导轨组合,既保证了结构刚性,又控制了整体重量。值得关注的是,该系列支持多种控制接口,包括简单的二线制正反转控制以及带反馈信号的闭环控制版本,用户可根据成本与精度需求灵活选型。此外,PQ12的低噪音运行与自锁特性使其在断电状态下仍能保持位置稳定,这一特性在医疗输液泵和便携式机器人中尤为重要。
在选型要点上,工程师需要综合考虑行程、推力、速度、电压、反馈方式及安装接口六个维度。例如,若应用场景需要快速往复运动,应优先选择低减速比版本以提升速度,但需牺牲部分推力;反之,高减速比版本适合重载低速场合。同时,PQ12的占空比限制与热管理要求不容忽视,持续高负载运行需配合散热设计或间歇工作模式。对于需要精确位置控制的场合,建议选用带电位器反馈的型号,并搭配外部PID控制器以实现平滑加减速。Actuonix官方提供的选型软件可辅助计算负载与寿命曲线,大幅缩短开发周期。
典型应用场景遍及医疗、机器人、自动化与消费电子。在医疗领域,PQ12被用于输液泵的流量调节、手术台角度微调以及便携式呼吸机的阀门驱动;在机器人领域,它常作为仿生手指关节、小型机械臂末端执行器或教育机器人的线性驱动单元;在自动化仪器中,PQ12用于光学镜片调焦、实验室样品定位以及自动门锁的微型执行机构。其紧凑尺寸与低功耗特性也使其成为无人机舵机替代方案和智能家居推窗器的理想选择。值得注意的是,在需要高重复精度的光学对准场景中,PQ12配合闭环控制可达到微米级分辨率,这得益于其低背隙齿轮设计与稳定的反馈信号。
与同类微型推杆相比,Actuonix PQ12的差异化优势体现在三个方面:一是模块化设计,允许用户快速更换齿轮组或电机以适配不同电压与速度需求;二是完整的反馈生态,从简单的限位开关到模拟电位器再到数字霍尔编码器,覆盖从低成本到高精度的全谱系;三是全球化的技术支持与供应链,例如通过Actuonix总代理可获得本地化选型指导、样品支持与快速交付。这些特点使得PQ12在科研原型开发与批量生产之间实现了平滑过渡,降低了从概念验证到产品上市的技术风险。
从行业洞察的角度看,微型推杆正朝着更高功率密度、更智能的集成控制以及更长的使用寿命演进。Actuonix PQ12系列通过优化齿轮材料与润滑工艺,将工作寿命提升至数万次循环以上,同时保持较低的电流消耗。对于设计者而言,理解推杆的负载-速度-寿命三角关系至关重要:任何一项指标的提升往往以牺牲另一项为代价。因此,在系统设计初期就应明确优先级,并利用Actuonix提供的仿真工具进行迭代。未来,随着协作机器人与便携医疗设备的普及,像PQ12这样兼顾精度、体积与成本的微型推杆将扮演愈发关键的角色,而选择具备完善技术支持的供应渠道,则是确保项目顺利落地的重要保障。