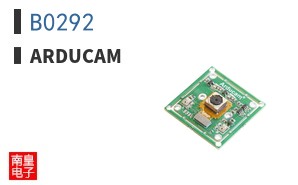
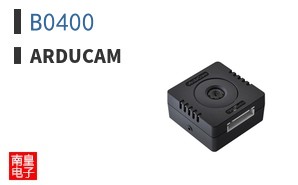
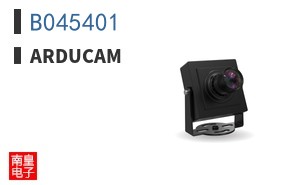
在科研与教育领域,视觉感知正从辅助工具演变为核心实验手段。无论是计算机视觉课程中的图像分类实验,还是机器人实验室里的SLAM建图,亦或是生物显微成像中的动态追踪,都对相机模组的分辨率、帧率、接口灵活性与软件生态提出了差异化要求。传统工业相机往往体积大、成本高、驱动封闭,难以适配树莓派、Jetson、FPGA等教学科研常用平台。Arducam公司正是瞄准这一缺口,以嵌入式视觉模组为核心,构建了覆盖MIPI、USB、SPI、DVP等多种接口的产品矩阵,成为科研与教育场景中极具性价比的视觉入口。
从产品组合看,Arducam的方案并非简单的传感器加转接板,而是围绕图像信号链深度优化。其MIPI相机模组支持树莓派、Jetson Nano/Xavier、Google Coral等主流开发板,最高可提供一亿像素级静态拍摄与4K视频流;USB相机系列则强调即插即用与UVC兼容,适合快速搭建多机位实验台。针对需要同步采集与低延迟控制的教育机器人场景,Arducam提供了全局快门与硬件触发型号,有效抑制运动模糊,并支持多相机同步,为视觉里程计、目标跟踪等算法提供稳定输入。此外,其可换镜头设计覆盖从鱼眼到长焦的焦段,配合可调焦距模组,让显微成像与远距离观测在同一平台上切换。
技术优势体现在软硬件协同与开源生态两个层面。硬件上,Arducam采用低噪声电源管理与高速串行接口设计,在紧凑尺寸内保证信号完整性,减少误码与丢帧;软件上,官方提供V4L2驱动、libcamera支持、Python/C++ SDK以及ROS节点,使科研人员无需从寄存器层面调试即可获取RAW/YUV数据。对于边缘AI教学,其模组可直接接入TensorRT、OpenCV与PyTorch流水线,实现从采集到推理的端到端验证。这种开箱即用且可深度定制的特性,显著缩短了从理论到原型的周期。
典型应用场景包括:高校机器视觉课程中的多相机标定与立体匹配实验;自动驾驶缩微车的感知系统开发,利用全局快门模组完成车道线检测与障碍物识别;生物医学工程中的活细胞动态成像,借助高灵敏度传感器与长曝光模式捕捉荧光信号;以及STEM教育中的AI摄像头套件,让学生通过图形化编程实现人脸识别与物体分类。设计要点在于:根据运动速度选择卷帘或全局快门,根据传输距离选择MIPI或USB,根据算力平台选择RAW输出或内置ISP的YUV输出,并预留硬件触发接口以实现多传感器融合。
与同类方案相比,Arducam的差异化在于平台适配广度与社区支持深度。许多工业相机厂商仅提供Windows/Linux通用驱动,而Arducam针对树莓派、Jetson等教育科研主力平台进行了底层优化,并持续更新固件与示例代码。对于需要定制化视觉方案的实验室,可通过Arducam代理获取本地化技术支持与选型指导,从而在预算可控的前提下实现高性能成像。选型建议上,若侧重算法验证与快速迭代,优先选择USB UVC系列;若追求低延迟与同步控制,则应选用MIPI全局快门模组并搭配FPGA或Jetson平台;若涉及显微或远距离观测,可考虑可换镜头与高像素型号,并注意接口带宽与散热设计。