无人机自主导航正从传统GPS依赖向全自主感知决策演进。在复杂电磁环境、室内、城市峡谷及远海作业中,卫星定位易受干扰或失效,迫使系统必须依靠机载传感器实时完成定位、建图、路径规划与动态避障。这一转变对边缘计算提出严苛要求:功耗需控制在数瓦以内、推理延迟低于十毫秒、且能处理事件相机与稀疏点云等异步数据流。传统GPU或通用MCU方案难以同时满足能效与实时性,类脑计算因此成为关键突破口。
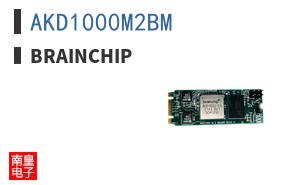
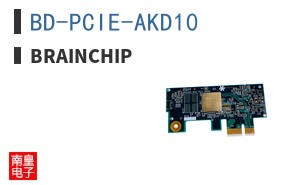
Brainchip的核心产品线并非传统电源管理或信号链器件,而是以Akida系列神经形态处理器为代表的边缘AI芯片。该芯片采用事件驱动脉冲神经网络架构,仅在输入数据发生变化时触发计算,空闲功耗可降至微瓦级。其片上集成多核MetaTF推理引擎,支持卷积神经网络与脉冲神经网络混合部署,可直接处理来自事件相机、激光雷达和IMU的异步数据。此外,Akida提供完整的开发套件与模型转换工具,使无人机厂商能够将训练好的导航模型高效映射到低功耗硬件上。
在典型应用场景中,Brainchip方案展现出独特优势。例如在电力巡检无人机中,Akida可实时识别绝缘子破损、导线异物等目标,同时融合光流与事件数据实现无GPS环境下的位置保持;在物流配送无人机中,其低延迟特性支持动态避障与精准降落,且整体AI子系统功耗低于1瓦,显著延长续航。设计要点包括:合理划分感知与决策任务,将高频率、低语义的滤波与特征提取下沉至Akida,而将路径规划等复杂逻辑交由主控MCU;同时需注意事件相机与帧式相机的数据同步,以及模型量化对精度的影响。
与同类边缘AI方案相比,Brainchip的差异化在于稀疏事件驱动计算带来的能效数量级提升。传统NPU在执行每帧推理时均需完整遍历网络,而Akida仅对变化区域进行脉冲计算,在无人机悬停或缓慢移动场景下,功耗可降低一个数量级。此外,其片上学习能力支持在线微调,使无人机能适应新环境而无需回传数据。对于需要长航时、强抗干扰的自主导航系统,这一特性极具吸引力。用户可通过Brainchip代理获取完整的参考设计与技术支持。
选型建议方面,若无人机任务以视觉避障和跟踪为主,推荐采用Akida 1000系列,其四核配置可并行处理多路传感器;若需兼顾雷达点云与视觉融合,则建议选用更高算力的Akida IP授权方案,集成至定制SoC中。开发时应优先使用Brainchip提供的MetaTF框架进行模型训练与量化,并利用其事件仿真器验证算法在稀疏数据下的鲁棒性。总体而言,Brainchip为无人机自主导航提供了一条高能效、低延迟、可在线学习的技术路径,尤其适合对续航与实时性有极致要求的工业级终端。