机器人产业正从传统的工业机械臂向协作机器人、自主移动机器人(AMR)和服务机器人快速演进。这一转变对感知层提出了更高要求:机器人需要实时、精准地获取三维环境信息,以实现避障、导航、抓取与人机协作。传统超声波与红外方案在精度、响应速度和抗干扰能力上存在瓶颈,而激光雷达成本高、结构复杂。基于CMOS工艺的飞行时间(ToF)传感器凭借高集成度、低功耗和成本优势,成为机器人中近距离感知的主流选择。ESPROS公司(EPC)深耕光电传感与信号处理领域,其产品线围绕光信号发射、接收、转换与处理构建了完整信号链,为机器人提供从芯片到模组的系统级方案。
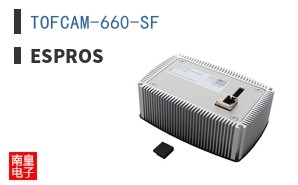
ESPROS的核心技术优势在于其单光子雪崩二极管(SPAD)与时间数字转换器(TDC)的片上集成能力。其ToF传感器产品(如epc660、epc635等)将SPAD像素阵列、TDC、电源管理及接口电路集成于单芯片,显著降低了系统尺寸与功耗。在机器人应用中,这意味着更小的感知模块和更长的续航时间。同时,ESPROS方案具备高环境光抗扰度,通过背景光抑制和差分测量技术,可在室内外复杂光照下稳定工作。其信号链产品还包括低噪声跨阻放大器、高速时钟分配与接口器件,确保从光子到数字距离值的全链路信号完整性。对于需要多传感器融合的机器人系统,ESPROS提供灵活的接口选项(如SPI、I2C、LVDS),便于与主控单元和IMU等器件协同。
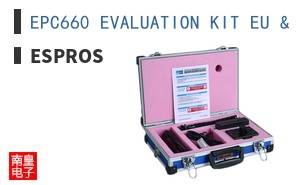
典型应用场景包括:协作机器人的安全防护在机械臂关节或末端执行器附近集成ToF传感器,实时监测人员接近并触发减速或停止;AGV/AMR的导航与避障利用多颗ToF传感器构建360度近场感知,弥补激光雷达盲区,实现低矮障碍物检测与精准停靠;服务机器人的交互与地图构建通过面阵ToF获取深度图像,用于手势识别、物体抓取和SLAM辅助。设计要点在于:需根据探测距离与视场角选择合适的像素分辨率与镜头;注意电源管理以抑制噪声对TDC精度的影响;并合理布局发射端与接收端以减小串扰。ESPROS的评估套件与参考设计可加速机器人厂商的集成验证。
与同类方案相比,ESPROS的差异化在于全集成光电传感与信号处理,而非仅提供单一传感器或分立器件。其芯片级方案减少了外部元件数量,提升了可靠性和一致性,尤其适合对尺寸和功耗敏感的移动机器人。此外,ESPROS在工业与汽车领域积累的可靠性经验,使其产品能适应机器人常见的振动、温度变化与电磁干扰环境。对于需要定制化光学前端或特定测距范围的机器人项目,ESPROS可提供灵活的配置与技术支持。通过ESPROS代理渠道,客户可获得本地化的选型指导与供应链支持,缩短产品上市周期。
选型建议:对于短距离(<1米)高精度交互,可选用epc635等小像素间距面阵传感器;对于中距离(1-10米)导航避障,epc660系列具有更高的灵敏度和动态范围。设计时需评估环境光等级、目标反射率及所需帧率。若系统需要多传感器同步,应优先选择支持外部触发与时钟同步的型号。ESPROS的电源管理器件可配合传感器实现低功耗休眠与快速唤醒,延长机器人运行时间。总体而言,ESPROS为机器人感知提供了一条从芯片到算法的可扩展路径,兼顾性能、成本与集成度。