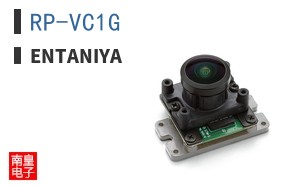
Entaniya全景镜头系列是面向高端机器视觉与沉浸式影像应用开发的光学组件,其核心设计理念在于以单光学通道实现超宽视场角(FOV)与低几何畸变的平衡。不同于传统鱼眼镜头依赖后期软件校正,该系列通过多片非球面镜片与低色散玻璃的精密组合,在光学层面抑制了桶形畸变与色差,使得边缘解析力与中心区域保持高度一致。这种设计尤其适合对实时性要求严苛的自动驾驶环境感知系统,因为原始图像无需复杂反畸变算法即可直接用于目标检测与深度估计。
从技术原理看,Entaniya全景镜头采用折反式或折射式光路结构,部分型号通过内置反射镜面折叠光路,从而在极短的后焦距内实现超过180度甚至360度的环视覆盖。其光圈通常设定在F/2.0至F/4.0之间,兼顾低照度灵敏度与景深控制。值得注意的是,该系列镜头针对多传感器融合场景进行了优化,例如在环视系统中,多个镜头的光学中心与机械基准面保持严格对齐,确保图像拼接时的几何一致性。此外,镜头外壳采用航空级铝合金与IP67防护等级设计,能够耐受车载与工业现场的振动、温漂及粉尘环境。
在选型要点上,工程师需重点关注视场角与传感器尺寸的匹配关系。Entaniya提供从1/2.3英寸到1英寸靶面的多种版本,若传感器尺寸大于镜头设计靶面,将导致边缘暗角与分辨率骤降。同时,接口类型(如M12、CS-mount或定制法兰)直接影响安装兼容性,而光谱透过率曲线则决定了镜头在可见光或近红外波段的适用性。对于需要日夜共焦的应用,应选择带有红外校正功能的型号,避免焦点偏移。若需获取完整的产品矩阵与技术支持,可参考Entaniya总代理提供的选型指南。
典型应用场景覆盖自动驾驶环视系统、机器人SLAM导航、安防全景监控以及VR内容采集。在自动驾驶领域,四颗Entaniya全景镜头分别安装于车辆前后左右,通过图像拼接生成无缝的鸟瞰视图,为泊车辅助与盲区监测提供关键数据。在机器人领域,其低延迟与高帧率特性支持实时避障与路径规划。而在安防场景中,单颗镜头即可替代多台传统摄像机,显著降低布线复杂度与系统成本。此外,该系列镜头在管道内窥检测与无人机航拍中亦有出色表现,其紧凑的机械尺寸便于集成到狭小空间。
与同类全景镜头相比,Entaniya的差异化优势体现在光学素质的一致性与环境适应性上。许多竞品在边缘视场存在严重的分辨率衰减,导致图像拼接后出现模糊带,而Entaniya通过非球面镜片的精密研磨与装配公差控制,将边缘MTF(调制传递函数)保持在中心值的70%以上。同时,其抗眩光镀膜技术有效抑制了逆光场景下的鬼影与耀斑,这在车载应用中尤为关键。另一个显著差异是热稳定性设计:镜头内部采用低热膨胀系数的镜筒材料,在-40°C至85°C的工作范围内,焦点漂移量控制在焦深的二分之一以内,确保极端温度下的成像清晰度。
从行业洞察的角度看,全景镜头正从单纯的光学器件向感知系统核心组件演进。随着自动驾驶等级提升与工业4.0的推进,市场对全景镜头的需求不再局限于视场角,而是更关注与AI算法的协同优化例如提供精确的畸变模型参数、支持高动态范围成像以及多镜头同步触发。Entaniya系列通过开放光学设计数据与标准化接口,降低了系统集成商的开发门槛。未来,随着事件相机与固态激光雷达的融合,全景镜头有望在多模态感知中扮演更关键的角色,而Entaniya在低畸变与高环境耐受性上的技术积累,将为其在工业与车载市场赢得持续竞争力。