虚拟现实与增强现实正从“视觉沉浸”迈向“空间计算”,其核心挑战在于实时、低延迟、高精度的运动追踪。头显与手柄需在毫秒级完成姿态解算,否则将引发眩晕与交互失准。行业对IMU的零偏稳定性、噪声密度与温漂提出严苛要求,同时整机趋向轻量化与低功耗,迫使传感器与电源、时钟、接口等器件协同优化。InvenSense(TDK)凭借在MEMS惯性传感领域的长期积累,成为该方向的关键使能者。
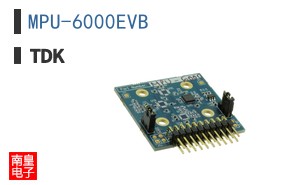
在产品组合上,InvenSense以六轴IMU为核心,集成三轴陀螺仪与三轴加速度计,配合片内传感器融合与低功耗运动处理单元,输出稳定的四元数与欧拉角。针对VR/AR,其方案强调低延迟数据路径与高同步精度,支持外部时钟输入与可编程滤波,便于与摄像头、ToF及显示模组实现时间对齐。围绕系统设计,TDK还提供电源管理、信号链、时钟、接口与保护器件,形成从感知到供电的完整选型矩阵。
典型场景包括:VR头显的6DoF头部追踪、手柄的双手空间定位、AR眼镜的SLAM辅助与手势交互。设计要点在于机械布局与减振、时钟同步与数据融合、功耗与散热平衡。IMU应尽量靠近佩戴者重心并远离振动源,同时利用硬件时间戳降低融合延迟;电源侧需低噪声LDO与高效DC-DC,接口侧需高速SPI/I3C与ESD保护,确保长时间稳定运行。
与同类方案相比,InvenSense的优势在于传感器融合算法成熟、产品线一致性好、生态支持完善。其IMU在零偏与噪声指标上表现均衡,配合TDK的被动与保护器件,可减少跨品牌适配风险。对于需要快速量产的VR/AR项目,建议优先评估IMU的延迟与同步能力,再匹配电源与接口器件,形成可复用的参考设计。通过Invensense代理获取样片与技术支持,可显著缩短调试周期。
选型建议:头显主控优先选择高精度六轴IMU,关注陀螺仪量程与噪声密度;手柄侧重低功耗与抗冲击;AR眼镜则需兼顾小封装与低功耗。整体方案应围绕时间同步与数据融合展开,避免因单器件指标不足而拖累体验。InvenSense与TDK的组合,为VR/AR提供了一条从感知到供电的可控路径。