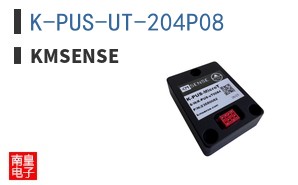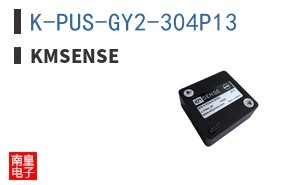
KMSENSE公司(Karakamlar Aerospace)的MEMS陀螺仪系列,是面向高可靠性惯性测量需求而打造的核心产品线。其技术原理建立在微机电系统(MEMS)谐振式角速率检测架构之上,通过驱动质量块在平面内高频振荡,当外界存在角速度输入时,科里奥利力使检测质量块产生正交方向的位移,该位移经电容式差分检测转换为电信号,再经闭环控制与解调算法输出与角速率成线性关系的电压或数字量。与传统机械陀螺和光纤陀螺相比,MEMS方案在体积、功耗、成本与批产一致性之间取得了更优的平衡,尤其适合对重量和功耗敏感的嵌入式平台。
在性能层面,KMSENSE的MEMS陀螺仪围绕零偏稳定性、角度随机游走、标度因数非线性与抗冲击能力四大指标进行优化。其器件级零偏不稳定性可控制在较低水平,配合片内温度传感与数字补偿算法,能够在宽温范围内维持稳定的角速率输出;同时,敏感结构采用对称解耦设计,有效抑制了交叉轴耦合与振动整流误差。对于航空、无人机和工业机器人等存在持续振动与冲击的场景,该系列产品在抗过载与长期漂移方面表现出较强的工程适应性,降低了系统级标定与滤波的复杂度。
选型时,工程师需要从应用需求出发,重点评估量程、带宽、零偏稳定性、接口形式与封装尺寸之间的匹配关系。例如,无人机飞控与云台稳定通常要求较宽量程和较高带宽,以捕捉快速机动;而平台稳定与航姿参考系统则更关注低零偏与低噪声,以保障长时间姿态解算精度。KMSENSE提供多种量程与输出接口选项,并配套评估板与标定服务,便于用户快速完成原型验证。对于需要多轴组合的场合,还可将陀螺仪与加速度计集成,形成完整的惯性测量单元。若需获取更详细的产品资料与技术支持,可参考KMSENSE总代理提供的选型指南。
典型应用场景覆盖无人机导航与飞控、光电吊舱与天线稳定、工业机器人关节反馈、农业与测绘设备、以及航空电子中的姿态航向参考系统。在这些场景中,MEMS陀螺仪往往与GNSS、磁力计和气压计进行多源融合,通过卡尔曼滤波等算法实现连续、可靠的姿态与位置估计。KMSENSE产品在动态响应与静态精度之间的均衡设计,使其既能满足高机动平台的实时控制需求,也能在低速、长航时的任务中保持可用的航向保持能力。
与同类MEMS陀螺仪相比,KMSENSE的差异化优势主要体现在三个方面:其一,针对航空与工业环境的可靠性设计,包括更严格的温度循环、振动与冲击筛选流程;其二,从器件到系统级的标定与补偿能力,帮助用户缩短开发周期;其三,灵活的定制化选项,可根据客户平台的空间、接口与功耗约束调整封装和输出配置。对于追求长期稳定供货与工程支持的项目而言,这种从芯片到模块的完整能力,往往比单一指标的高低更具实际价值。KMSENSE持续在MEMS惯性传感领域投入研发,推动产品在精度、可靠性与集成度上不断演进,为下一代智能装备提供坚实的感知基础。