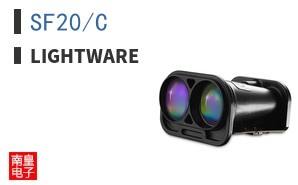
三维建模与数字孪生正从概念验证走向规模化部署,其核心瓶颈已从算法转向高质量空间数据的实时获取。LightWare公司凭借在激光雷达(LiDAR)领域的深厚积累,为这一方向提供了从传感器到系统级器件的完整支撑。数字孪生要求物理世界与虚拟模型之间保持毫米级同步,这对测距精度、点云密度、时间同步以及数据链路的完整性提出了严苛要求。LightWare的LiDAR模块能够在复杂光照与远距离条件下稳定输出深度信息,成为构建高保真三维模型的关键感知入口。
在系统层面,LightWare并非仅提供传感头,而是围绕电源管理、信号链、时钟与接口、保护器件构建了协同优化的产品组合。例如,其低噪声电源管理芯片为LiDAR发射与接收链路提供洁净供电,避免因电源纹波导致的测距抖动;高速信号链器件则确保回波信号在纳秒级时间窗口内被准确捕获与放大。高精度时钟器件为多传感器融合提供统一时基,消除点云拼接中的时间错位;而接口与保护器件则保障了工业现场长距离传输的可靠性与抗浪涌能力。这种系统级思维使LightWare方案在数字孪生数据采集前端具备更低的整体噪声与更高的时间一致性。
典型应用场景包括建筑信息模型(BIM)逆向建模、工厂数字孪生、自动驾驶高精地图采集以及电力巡检三维重建。在工厂数字孪生中,LightWare LiDAR可对产线设备进行连续扫描,结合边缘计算实现点云实时配准与语义分割;在建筑测绘中,其多回波技术能够穿透植被与遮挡,还原建筑立面与结构细节。设计要点在于:需根据扫描距离与目标反射率选择合适波长的激光器,并匹配相应带宽的信号链;同时,时钟抖动需控制在皮秒级以内,以避免远距离下的距离分辨率下降。此外,接口器件需支持工业以太网或MIPI等标准,确保点云数据低延迟上传至孪生平台。
与同类方案相比,LightWare的差异化在于感知与信号调理的深度耦合。多数厂商仅提供LiDAR模组,而将电源、时钟与接口视为通用器件,导致系统集成时出现时序偏差与噪声耦合。LightWare则从器件选型阶段就考虑LiDAR的脉冲特性,例如其电源管理器件具备快速瞬态响应,可抑制激光发射瞬间的电流冲击对接收链路的干扰;其时钟器件在宽温范围内保持低抖动,适应户外测绘环境。这种协同设计显著降低了数字孪生应用中点云配准的残差,并提升了长期运行的稳定性。
对于从事三维建模与数字孪生的系统集成商而言,选型时应优先评估感知前端的时间同步精度与电源噪声抑制比,而非仅关注单点测距指标。LightWare的产品线覆盖从传感头到信号调理的完整链路,建议通过LightWare代理获取针对具体场景的参考设计与选型支持,以缩短从原型到量产的周期。在构建大规模数字孪生体时,还应考虑多传感器间的时钟同步架构与数据接口带宽,确保点云数据在边缘侧即可完成预处理,从而降低云端负担并提升孪生模型的实时性。