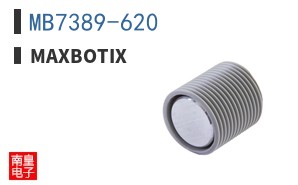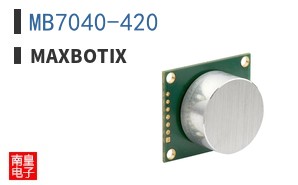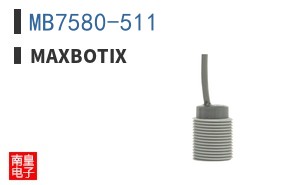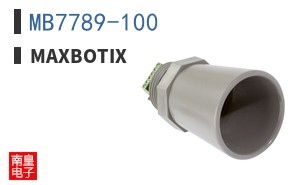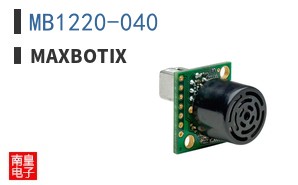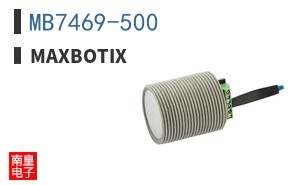
在机器人避障与导航领域,环境感知的可靠性与实时性直接决定系统安全与作业效率。随着AGV、AMR及服务机器人向室外、高动态场景拓展,传统红外与激光方案在强光、雨雾、透明或高反表面易失效,而超声波测距凭借对材质与光照不敏感的特性,成为近距离感知的关键补充。MaxBotix公司深耕超声波传感技术,其产品线覆盖从低成本方案到高精度工业级模块,为机器人提供稳定的距离回波。
MaxBotix的核心技术优势在于波束角控制与噪声抑制。其传感器采用专有算法,可在多传感器同时工作时抑制串扰,并输出温度补偿后的距离数据。典型产品如LV-MaxSonar系列提供串口、PWM、模拟电压等多种接口,便于与主控MCU或工控机直连。部分型号具备实时校准与动态滤波功能,在机器人快速移动时仍能保持厘米级重复精度,显著优于普通超声模块。
典型应用场景包括:AGV在狭窄货架间避障、服务机器人检测玻璃幕墙与低矮障碍、无人机定高与地面跟随。设计要点在于合理布置传感器位置与朝向,避免声波交叉干扰;同时需结合机器人运动学模型,将超声测距数据与IMU、里程计融合,以弥补超声刷新率较低的短板。MaxBotix提供的宽电压供电与多种输出模式,简化了系统集成,并可通过MaxBotix代理获取本地化技术支持与选型指导。
与同类方案相比,MaxBotix产品在一致性与环境适应性上表现突出。其传感器出厂前经过多点校准,不同批次间差异小,适合批量部署的机器人产品。此外,部分型号具备防尘防水封装,可应对户外粉尘与溅水。对于需要多传感器阵列的导航系统,MaxBotix的同步触发功能可有效降低相互干扰,提升整体感知鲁棒性。
选型建议:若机器人以室内低速避障为主,可选用LV-EZ系列,成本低且接口简单;若需中距离检测与抗干扰,推荐XL-MaxSonar系列,其波束角更窄、灵敏度更高;对于户外或恶劣环境,应选择带防护等级的HR系列。设计时需注意超声盲区,通常最小检测距离为20-30厘米,建议与红外或激光传感器互补使用。MaxBotix丰富的产品组合可满足从原型验证到量产的不同阶段需求。