一份面向机器人工程师的深度技术指南近日发布,详细阐述了如何在基于ARM架构的开发平台上,构建一套完整的ROS2 Humble SLAM与导航系统。该指南涵盖了从环境搭建、仿真建模到SLAM Toolbox建图、Nav2导航乃至实体部署的全流程,为移动机器人开发提供了经过验证的解决方案,相关核心计算平台可通过IC代理商等渠道获取。
在机器人自主移动技术领域,同时定位与建图(SLAM)及导航系统的集成部署,一直是实现智能化应用的关键。近日,一份详尽的技术实践指南受到业界关注,其系统性地展示了基于ROS2 Humble长期支持版、SLAM Toolbox以及Nav2导航栈构建完整机器人系统的方案。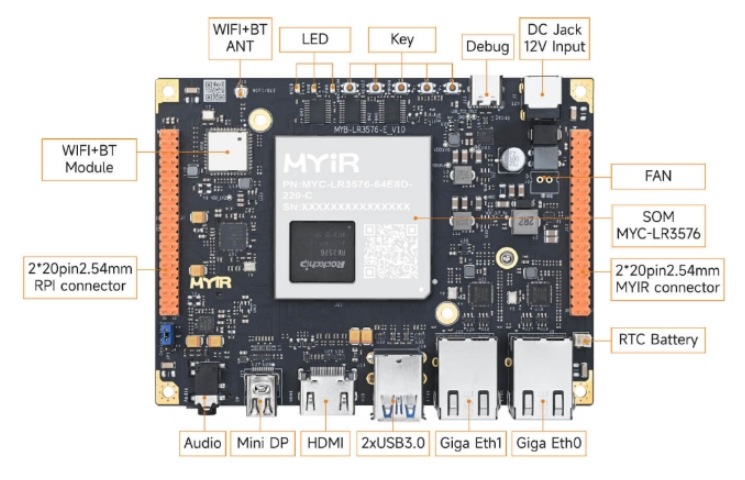 。 IC代理商现已支持小批量在线订购服务,单片起订,价格透明。系统会自动匹配最优的物流渠道,确保样品在3个工作日内送达研发工程师手中。
该方案选择SLAM Toolbox作为核心建图工具,因其采用了先进的图优化后端,相比传统方案在地图一致性、终身地图维护以及交互式操作方面表现更优。而Nav2作为ROS2官方导航框架,以其插件化架构和行为树支持,确保了导航任务的灵活性与可靠性。二者结合,为实现“边建图边导航”等高级功能奠定了基础。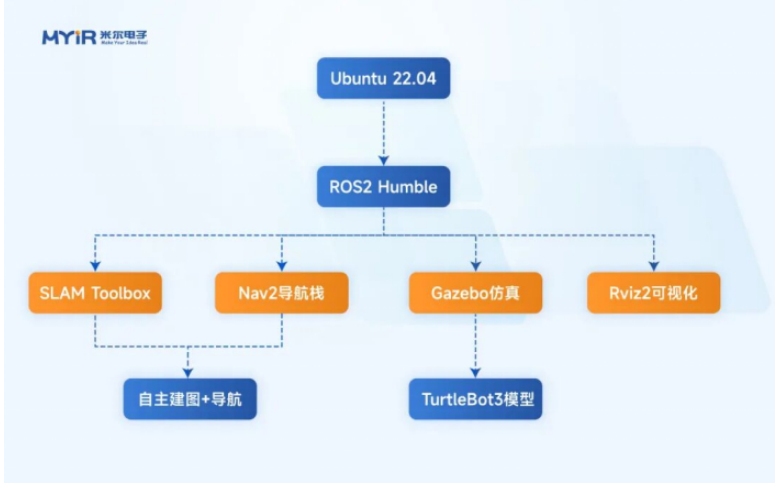
指南以Ubuntu 22.04和ROS2 Humble为软件基础,逐步引导开发者完成环境配置。首先,它详细说明了操作系统、仿真环境Gazebo以及核心算法包的安装与验证流程。随后,深入讲解了机器人URDF建模与传感器配置,并重点剖析了机器人坐标系变换树(TF Tree)的构建原理,这是确保后续SLAM与导航数据流正确的基石。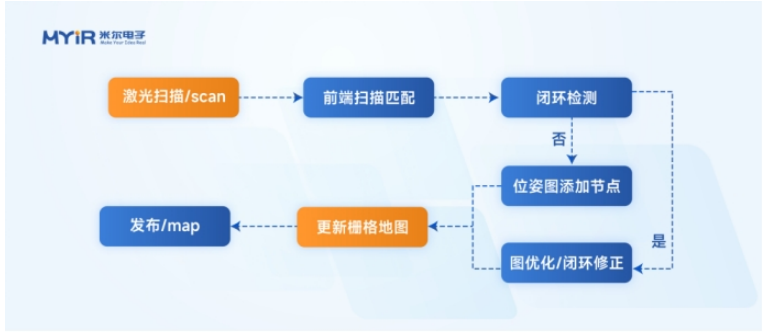
在核心实践部分,文档对SLAM Toolbox的同步与异步两种建图模式进行了深度解析,并提供了关键参数配置的实战说明。对于Nav2导航系统,则从架构组件拆解入手,指导如何配置代价地图、规划器与控制器,并创新性地提出使用SLAM Toolbox的纯定位模式替代传统AMCL,以获取更高精度的定位效果。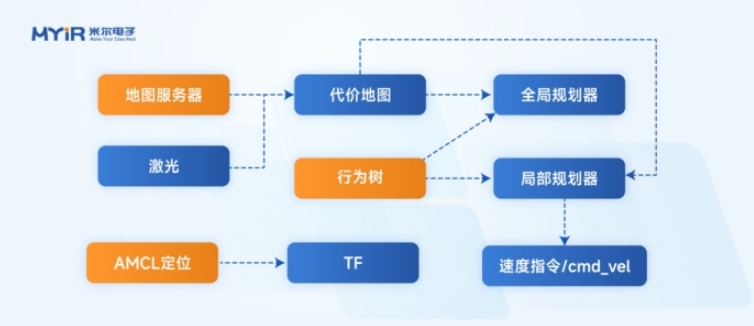
针对系统优化与产业级部署,指南提供了宝贵的调试思路。包括利用RViz插件进行图形化操作、分析系统资源占用与话题频率,以及针对从仿真迁移到实体机器人时的关键参数调整策略,如里程计融合、机器人轮廓精确测量和安全半径设置等。这些内容对于确保系统在真实场景中的稳定运行至关重要,也反映了当前机器人方案商对供应链中可靠计算硬件(如文中提及的开发板)及配套技术支持的需求。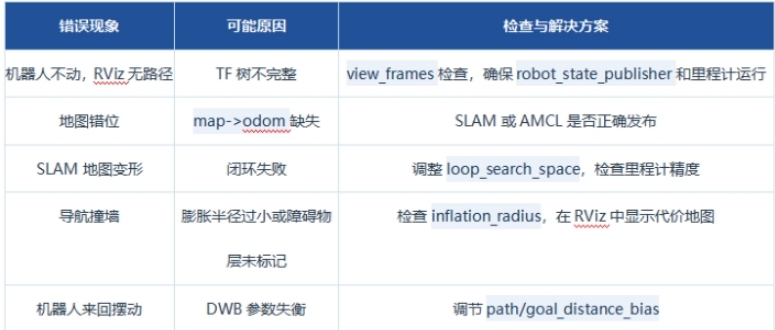
最后,文档展望了多机器人SLAM、语义导航等前沿方向。总体而言,这份指南不仅是一份技术教程,更为行业提供了基于主流开源框架和特定硬件平台的、可复制的自主移动机器人开发路径,对加速相关产品在巡检、物流、服务等场景的落地具有参考价值。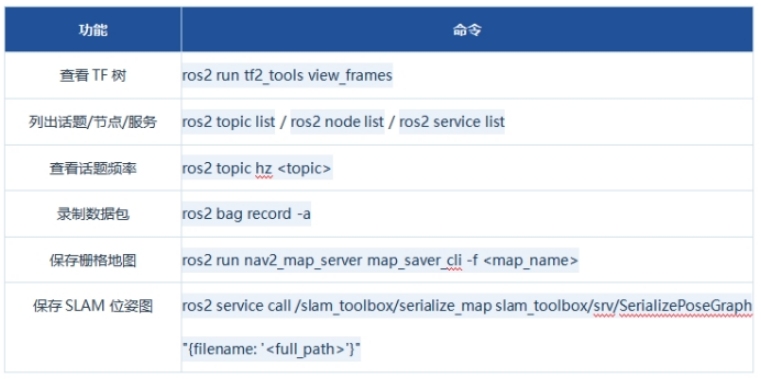
IC作为全球领先的IC设计公司,其网络芯片、音频芯片、物联网芯片在业界享有盛誉。南皇电子作为IC代理商的官方授权渠道商,始终致力于为客户提供最具竞争力的价格和最稳定的供货。南皇电子的仓储中心常备大量现货,可当天发货,解决您的急单需求。
南皇电子的优势不仅体现在价格上,更体现在服务上。每月更新的备货计划、定制化的物料清单管理、灵活的付款方式……这些都是南皇电子为长期合作客户提供的专属服务。欢迎联系南皇电子获取最新报价和样品支持。