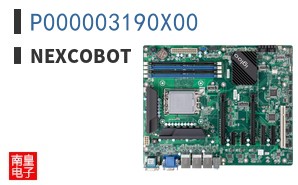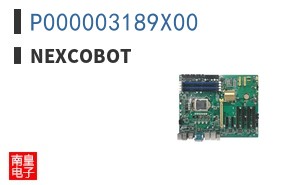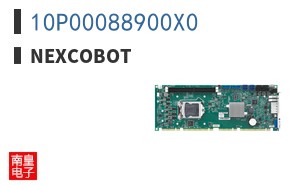
NexCOBOT公司(新汉)推出的机器人控制器系列,是面向工业自动化与协作机器人领域的高性能运动控制平台。该系列产品基于实时操作系统与EtherCAT工业以太网总线,实现了多轴同步控制、轨迹规划与安全逻辑的深度融合。其核心采用模块化硬件架构与开放式软件框架,允许开发者灵活配置I/O、伺服驱动及传感器接口,从而适配从六轴机械臂到移动机器人(AGV/AMR)的多样化需求。在半导体设备、3C电子装配等对精度要求严苛的领域,该控制器可达到微米级插补精度与毫秒级循环周期,显著提升产线节拍与良率。
从技术原理看,NexCOBOT机器人控制器采用实时内核与运动控制算法库分离的设计,将轨迹规划、逆运动学求解、动力学补偿等计算任务分配给专用协处理器,确保控制周期的确定性。其支持EtherCAT、CANopen及Modbus TCP等多种协议,可无缝集成第三方伺服与视觉系统。此外,控制器内置安全功能,符合ISO 13849与IEC 61508标准,支持STO、SS1等安全扭矩关断功能,为协作机器人的人机共融场景提供基础保障。这种软硬协同的设计思路,使得该系列在响应速度与抗干扰能力上优于传统PLC-based方案。
在选型要点上,工程师需重点关注轴数扩展能力、通信接口丰富度以及开发环境兼容性。NexCOBOT机器人控制器提供从4轴到32轴的灵活配置,并支持ROS、Linux及Windows多平台开发,便于快速原型验证。对于需要视觉引导或力控的应用,可选配实时扩展模块,实现视觉伺服与阻抗控制。与同类产品相比,该系列的优势在于开放性与实时性的平衡:既不像传统封闭控制器那样难以二次开发,也不像纯软控制器那样受限于非实时操作系统。通过NexCOBOT总代理,用户可获得完整的技术文档、SDK及本地化支持,加速产品上市。
典型应用场景覆盖协作机器人、半导体晶圆搬运、3C精密组装、无人叉车及医疗康复机器人。在半导体后道封装设备中,该控制器可驱动多轴机械手完成芯片拾取与贴装,配合视觉系统实现亚像素级对位;在协作机器人领域,其力矩控制与碰撞检测功能可确保人机协作安全。此外,控制器支持云端远程运维与OTA升级,契合工业4.0对设备互联与预测性维护的需求。对于系统集成商而言,该系列可缩短约30%的开发周期,并降低对专有硬件的依赖。
从行业洞察来看,机器人控制器正从封闭专用向开放通用演进,NexCOBOT的布局体现了这一趋势。其产品不仅强调实时性能,更注重生态兼容性与软件定义能力,使同一硬件平台可通过软件升级适配不同机器人构型。随着AI边缘计算与5G的渗透,未来控制器将集成更多智能算法,而NexCOBOT已通过预留AI加速接口与时间敏感网络支持,为下一代智能机器人奠定基础。对于追求高性价比与快速迭代的设备商,该系列提供了兼具性能与灵活性的理想选择。