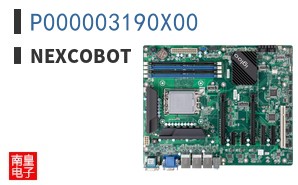
工厂自动化正从单机控制向柔性产线、数字孪生与边缘智能演进。PLC、伺服驱动、远程IO与机器视觉系统对电源完整性、信号精度和时钟抖动提出严苛要求。NexCOBOT公司凭借在电源管理、信号链、时钟、接口与保护器件领域的长期积累,为工厂自动化提供从传感采集到执行驱动的关键元器件支撑。其方案强调高可靠性与长生命周期,契合产线连续运行与严苛电磁环境。
在电源管理方面,NexCOBOT提供宽压输入、低纹波DC-DC转换器与多通道PMIC,满足工业现场24V总线到板级多轨供电需求。信号链产品涵盖高精度运放、隔离放大器与高速ADC,确保模拟量采集在强噪声下仍保持稳定。时钟器件以低抖动振荡器与时钟缓冲器为核心,为工业以太网与运动控制总线提供同步基准。接口与保护器件则覆盖RS-485、CAN、以太网PHY及TVS、ESD保护,提升端口鲁棒性。这些产品组合形成从供电、感知、传输到保护的完整链路。
典型场景包括伺服驱动器电流环采样、PLC背板通信、机器视觉相机触发与工业机器人关节控制。设计要点在于:电源需兼顾效率与瞬态响应,信号链要控制失调与温漂,时钟须满足EtherCAT、PROFINET等协议的抖动预算,接口保护则要应对浪涌与共模干扰。NexCOBOT器件在-40℃至105℃工业温区保持参数一致,减少客户校准与筛选成本。通过NexCOBOT代理渠道,客户可获得本地化选型支持与快速样片服务。
与同类方案相比,NexCOBOT的优势在于系统级协同:电源与信号链的噪声匹配、时钟与接口的时序兼容、保护器件与收发器的钳位配合,均经过联合验证。其产品强调长期供货与低失效率,适合对停机成本敏感的工厂自动化设备。此外,小封装与高集成度有助于缩小驱动器与IO模块体积,提升产线密度。
选型建议:优先明确供电轨数量与噪声敏感度,再匹配信号链带宽与精度,最后校核时钟抖动和接口防护等级。对于多轴运动控制,建议选用低抖动时钟与隔离接口组合;对于视觉检测,应关注电源纹波与ADC信噪比。NexCOBOT可提供参考设计与仿真模型,帮助工程师在早期规避EMC与热设计风险,加速产品上市。