机器人运动控制正从传统的工业机械臂向协作机器人、移动机器人、教育科研平台及消费级创意装置快速渗透。这一领域对运动控制的核心诉求集中在高精度微步进驱动、多轴协同、低延迟响应以及紧凑的供电与信号调理。Pololu公司凭借在小型化电机驱动与嵌入式控制领域的长期积累,形成了一套从功率级到控制级、从电源管理到接口保护的完整产品生态,尤其适合对体积、功耗和开发周期敏感的机器人应用。
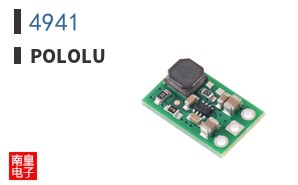
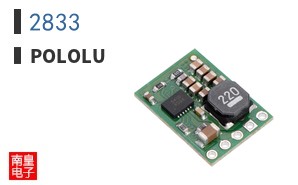
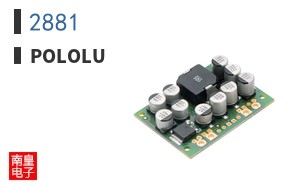
在典型产品组合上,Pololu的步进电机驱动模块(如A4988、DRV8825、TMC系列)支持最高1/32微步细分与可调电流限制,可显著降低电机发热与振动;直流电机驱动(如TB6612FNG、VNH5019)提供双路或大电流单路输出,配合PWM与方向控制实现差速转向。此外,电源管理模块(如D24V系列稳压器)为控制板与电机提供稳定多路供电,信号链与接口器件(逻辑电平转换、编码器接口)则确保主控与驱动器之间的可靠通信。保护器件如TVS与自恢复保险丝,在电机反电动势和堵转工况下保护后级电路。
技术优势体现在模块化与即插即用:Pololu的驱动板普遍采用标准步进/方向接口或I2C/SPI数字接口,配合开源Arduino、Raspberry Pi及ROS生态,可快速搭建运动控制原型。其电流斩波与衰减模式可调特性,让工程师能针对不同步进电机优化转矩与噪声。同时,Pololu在热设计与EMC方面积累深厚,驱动板在紧凑尺寸下仍能维持持续电流输出,适合电池供电的移动机器人。对于需要多轴同步的场景,其时钟与接口器件可减少主控资源占用,提升实时性。
典型应用场景包括:教育机器人(如Pololu 3pi+、Zumo)用于循迹与避障算法验证;桌面级机械臂采用多片步进驱动实现关节插补;移动机器人底盘通过双路直流驱动与编码器接口完成里程计与闭环速度控制;科研用微纳定位平台则依赖高细分步进驱动实现亚微米级位移。设计要点在于:合理设置电流限制以避免失步,为电机电源增加足够储能电容,并将逻辑地与功率地单点连接以抑制噪声。选型时需综合评估电机额定电流、供电电压范围、细分需求及散热条件。
与同类方案相比,Pololu的差异化在于完整的产品线覆盖与文档支持:从单板驱动到系统级电源、从模拟信号调理到数字接口,均可一站式选型,且每个模块均提供详细数据手册与应用笔记。对于希望缩短开发周期、降低BOM复杂度的团队,通过Pololu代理获取正品与技术资料,可进一步保障供应链稳定与本地支持。建议在选型时优先明确运动控制轴数、电机类型与供电架构,再匹配相应的驱动、电源与保护器件,以构建高可靠、易扩展的机器人运动控制系统。