在机器人、航模、自动化设备及教育科研领域,舵机与执行器驱动是连接控制算法与物理运动的核心环节。行业对驱动方案的要求已从简单的PWM信号发生,演变为对多路同步、低抖动、高分辨率及实时响应的综合性需求。尤其在紧凑型移动机器人、机械臂和仿生平台中,驱动板需在有限空间内完成电源转换、信号隔离、过流保护与位置反馈,这对元器件选型与系统集成提出了严苛挑战。
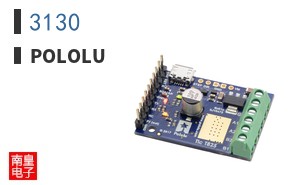
Pololu公司凭借在微型电机控制与嵌入式模块领域的长期积累,构建了围绕舵机与执行器驱动的完整产品组合。其核心方案包括Maestro系列舵机控制器、Dual G2高功率电机驱动器以及配套的降压-升压稳压模块和逻辑电平转换板。Maestro控制器通过USB、TTL串口或I2C接口接收指令,可同时管理多达24路舵机,内置脚本引擎支持脱离主控独立运行复杂动作序列;Dual G2系列则提供高达每通道6.5A的持续电流,集成电流检测与温度保护,适用于直流电机和部分执行器的闭环控制。这些模块在信号链路上优化了PWM时序,抖动低于微秒级,确保多轴运动的同步精度。
从系统设计角度看,舵机与执行器驱动需重点关注电源完整性与信号隔离。舵机瞬间堵转电流可达数安培,若与敏感逻辑电路共用电源,极易引发复位或通信中断。Pololu的电源管理产品线,如D24V系列降压稳压器和S7V系列升压/升降压模块,具备宽输入电压范围和低纹波特性,可为驱动级与逻辑级提供独立供电轨。同时,其逻辑电平转换器和光耦隔离模块能有效抑制地弹噪声,保障长线缆传输下的信号完整性。对于需要位置反馈的应用,Pololu的磁编码器套件和电流传感器可无缝接入驱动板,形成从指令到执行的闭环。
典型应用场景覆盖桌面级机械臂、轮式机器人底盘、仿生多足平台以及航模舵面控制。在机械臂中,Maestro控制器通过脚本实现多关节插补运动,配合Dual G2驱动大扭矩舵机,可完成抓取与轨迹跟踪;在轮式机器人中,Dual G2的电流反馈用于堵转检测与里程计辅助,提升导航鲁棒性。设计要点包括:为舵机电源配置足够容量的电解电容与TVS瞬态抑制二极管,将PWM信号线与电机动力线分开走线,并利用Pololu模块的可配置加速度与速度曲线功能,减少机械冲击与电流尖峰。此外,通过Pololu代理获取的本地化技术支持,可加速从原型到量产的器件选型与故障排查。
与同类方案相比,Pololu的差异化优势在于软硬件协同的生态完整性。许多通用驱动板仅提供裸芯片或基础评估板,而Pololu将稳压、电平转换、保护与通信接口集成于邮票孔或标准排针模块,大幅降低外围电路复杂度。其配置软件支持实时波形监视与脚本调试,缩短了运动控制算法的迭代周期。对于选型,建议优先评估通道数、峰值电流、通信接口与供电范围:多舵机场景选用Maestro 12/24通道版本;大功率执行器则考虑Dual G2配合高容量电池;若空间受限,可选用Qik系列微型驱动器。所有模块均需确认逻辑电平与主控匹配,必要时加入电平转换或隔离,以确保系统在复杂电磁环境下的长期可靠性。