工业自动化与机器人正朝着高精度、高节拍、柔性化方向快速演进。协作机器人需要关节模组在极小空间内输出高扭矩并实现毫秒级响应,AGV与AMR要求驱动系统兼具效率与续航,精密装配线则对夹爪和定位机构的重复精度提出微米级要求。这些需求共同指向一个核心:运动控制执行器必须在功率密度、控制精度与可靠性之间取得最优平衡。传统通用电机往往难以同时满足体积、惯量和寿命约束,而专用化、集成化的微型驱动方案正成为产线升级的关键支点。
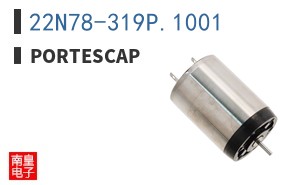
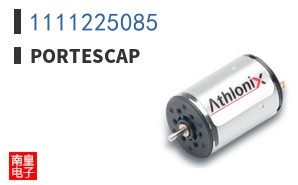
Portescap在该领域的产品组合以微型无刷直流电机、步进电机、有刷直流电机及配套编码器、减速箱为核心,形成从动力输出到位置反馈的完整运动控制链。其无刷直流电机采用无槽或无铁芯绕组设计,转子惯量极低,可实现快速加减速与高动态响应;步进电机则通过优化磁路与轴承结构,在开环控制下仍保持稳定的步距精度。配合磁性或光学编码器,系统能实现闭环矢量控制,显著抑制低速爬行与失步风险。此外,Portescap提供多种减速箱选项,在有限空间内放大扭矩,满足机器人关节对高扭矩密度的严苛要求。
典型应用场景覆盖协作机器人关节、电动夹爪、SCARA机械臂、AGV驱动轮、自动化分拣线及半导体晶圆搬运机构。以协作机器人为例,每个关节需要在直径不足40mm的壳体内集成电机、编码器、减速箱与制动器,同时保证温升可控和电磁兼容性。Portescap的无槽无刷电机因无齿槽转矩,天然适合低速直驱或准直驱结构,配合高分辨率编码器可实现平滑的力矩输出。在电动夹爪中,空心杯电机凭借零齿槽效应和快速响应,使夹持力控制更细腻,避免损伤脆弱工件。设计要点包括:合理匹配减速比以平衡速度与扭矩、选择低电感绕组以降低PWM驱动损耗、以及通过热仿真校核连续工作制下的温升余量。
与同类方案相比,Portescap的差异化优势体现在三个层面:一是功率密度与体积比,其无槽无刷电机在同等外径下可输出更高连续扭矩;二是转动惯量匹配,低惯量转子使系统带宽更高,适合高频往复运动;三是定制化能力,可针对绕组、轴伸、编码器接口和减速箱进行联合优化,缩短客户集成周期。对于需要高可靠性的工业场景,其电机寿命通常可达数千小时以上,且支持宽温域运行。若需获取完整选型手册与技术支持,可参考Portescap代理提供的产品资源。
选型建议方面,工程师应首先明确负载扭矩、转速、占空比和安装空间四个边界条件。对于高动态、低惯量场景,优先考虑无槽无刷直流电机加磁性编码器方案;对于成本敏感且定位精度要求中等的场合,步进电机配合细分驱动仍是务实选择;对于需要大力矩低速输出的关节,则建议采用无刷电机加行星减速箱的组合。同时需注意驱动器与电机的电感、电阻匹配,避免电流环带宽不足导致响应迟滞。在电磁兼容敏感环境中,应选用带屏蔽壳体和滤波电路的型号,并合理规划线缆走向。通过早期介入选型与热设计验证,可显著降低后期集成风险,提升整机一次通过率。