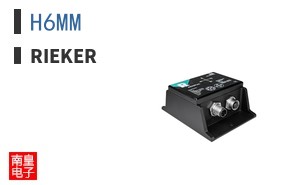
Rieker公司(Rieker Inc.)的航向姿态参考系统(AHRS)代表了惯性传感技术在紧凑型姿态测量领域的成熟工程实践。该系统并非简单的传感器堆叠,而是基于多源数据融合架构,将三轴MEMS陀螺仪、三轴加速度计与三轴磁力计的信号进行实时互补滤波与卡尔曼滤波处理。陀螺仪提供高频动态角速率,加速度计在准静态下修正俯仰与横滚的漂移,磁力计则锁定航向的绝对参考。这种传感器融合策略使得AHRS在动态与静态场景下均能输出稳定、低噪声的姿态角,其核心价值在于以较低成本实现了接近光纤陀螺的短期精度,同时避免了纯陀螺方案随时间累积的积分误差。
从性能特点来看,Rieker AHRS系列在零偏稳定性、角度随机游走与抗磁干扰能力三个维度上做了针对性优化。其陀螺零偏稳定性典型值可控制在每小时几度以内,配合自适应滤波算法,静态航向精度可达±1°以内,动态条件下亦能保持优于±2°的航向跟踪能力。系统内置温度补偿模型,覆盖工业级宽温范围,确保在-40°C至+85°C环境下角度输出不出现显著温漂。此外,该系列产品采用硬磁与软磁校准机制,可有效抑制载体自身铁磁材料对磁力计的干扰,这在无人机机臂、车载平台等场景中尤为关键。其输出接口通常支持RS-232、RS-422、CAN或SPI,便于嵌入不同架构的导航与控制系统。
在选型要点上,工程人员需重点关注动态范围与带宽的匹配。例如,高机动无人机的角速率可能超过±2000°/s,需选择对应量程的陀螺配置;而稳定平台或天线指向系统则更看重低角速率下的分辨率与噪声密度。同时,AHRS的航向参考类型也需明确:磁航向依赖地磁环境,适合中低纬度户外应用;若在强磁干扰或高纬度区域,则需考虑接入GNSS或双天线测向进行航向辅助。Rieker产品线提供了多种封装与接口选项,用户可根据空间约束、功耗预算与EMC要求灵活选择。对于需要快速集成的项目,通过Rieker总代理获取完整的技术手册、评估套件与校准支持,可显著缩短从选型到量产的周期。
典型应用场景覆盖了无人系统、工业测量与平台稳定三大领域。在无人机中,AHRS为飞控提供姿态反馈,直接决定悬停稳定性与航线精度;在无人地面车辆与水下航行器中,它用于航位推算与姿态保持;在动中通天线与光电吊舱中,AHRS与伺服控制环配合,实现视轴稳定。此外,在工程机械倾角监测、农业机械自动导航以及机器人平衡控制中,Rieker AHRS也凭借其高性价比与长期可靠性获得了广泛采用。值得注意的是,在GNSS信号受限的室内、隧道或城市峡谷环境中,AHRS能够独立提供短时姿态基准,与里程计或视觉传感器融合后,可构建鲁棒的组合导航方案。
与同类产品相比,Rieker AHRS的差异化优势体现在算法成熟度与工程适配性的平衡上。部分竞品追求极限的陀螺零偏指标,却忽略了磁力计校准的易用性与现场可重复性;另一些产品则过度简化融合算法,导致动态航向出现滞后或振荡。Rieker的固件在出厂前经过多轮转台标定与温度循环测试,并提供用户可配置的滤波参数,使系统既能满足高动态应用的快速响应,也能在低速场景下抑制噪声。其模块化设计允许客户在标准AHRS基础上选配气压高度计或GNSS接收机,形成更完整的姿态航向参考单元。对于需要深度定制或长期供货保障的项目,与Rieker原厂及授权渠道保持技术沟通,是确保系统全生命周期性能一致性的重要前提。