工业自动化正从简单的逻辑控制向力觉感知与闭环反馈深度演进。传统产线依赖位置控制与视觉引导,但在精密装配、表面处理、易损件抓取等环节,仅靠视觉无法获取接触力的大小与分布,导致良率波动与工件损伤。Tekscan凭借薄膜触力传感技术,为工业自动化提供了从单点力反馈到面阵压力分布测量的完整感知层方案,填补了机器人力控与在线检测的关键空白。
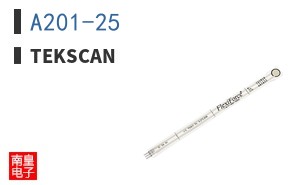
该公司的核心产品线包括FlexiForce触力传感器、压力分布测量系统以及配套的信号调理与数据采集模块。FlexiForce系列以超薄、柔性、高线性度著称,可集成于机器人夹爪指尖、装配治具表面或滚轮机构中,实时输出接触力信号。压力分布测量系统则通过高密度传感阵列,捕捉两个接触面之间的压力分布图像,用于分析装配贴合度、压装力均匀性以及材料表面缺陷。这些产品与工业控制器、PLC及机器人控制器无缝对接,形成感知分析执行的闭环。
在典型应用场景中,机器人精密装配是最具代表性的方向。例如在3C电子组装中,Tekscan传感器可监测连接器插拔力、屏幕压合力度,防止因过力导致元件损坏;在汽车零部件压装中,压力分布测量可验证轴承、油封的压入姿态与受力均匀性,降低NVH风险。此外,在锂电池极片辊压、半导体封装测试以及物流分拣抓取等环节,Tekscan方案同样帮助设备识别工件状态、自适应调整夹持力,从而提升产线柔性与一次通过率。
与同类方案相比,Tekscan的差异化优势体现在三个方面:其一,传感器厚度可低至0.1毫米,几乎不改变原有机构力学特性,适合空间受限的集成场景;其二,压力分布成像能力提供了比单点力传感器更丰富的空间信息,便于定位偏载与应力集中;其三,成熟的校准与软件生态降低了工程部署门槛,用户可通过API或上位机软件快速完成阈值设定与数据追溯。对于需要兼顾精度、响应速度与长期稳定性的工业场景,这些特性构成了显著的技术壁垒。
在选型层面,建议工程师首先明确测量维度:若仅需监测夹持力大小,FlexiForce单点传感器即可满足;若需分析接触面压力均匀性或装配姿态,则应选择压力分布测量系统。其次需关注量程与过载能力,工业环境常存在冲击载荷,应保留足够安全余量。此外,信号调理与温度补偿不可忽视,Tekscan提供的配套调理电路可有效抑制漂移,确保长时间运行的一致性。对于希望快速导入的客户,可通过Tekscan代理获取本地化技术支持、样机测试与定制化集成服务,缩短从评估到量产的周期。
展望未来,随着协作机器人与自适应产线对力觉感知的需求持续攀升,Tekscan在工业自动化领域的价值将进一步释放。其技术路线兼顾了柔性集成与数据深度,既可作为机器人末端执行器的核心感知元件,也可嵌入工装夹具与检测设备,形成分布式的力觉网络。对于追求高良率、高柔性与可追溯性的制造企业而言,Tekscan提供了一条从传感器到数据洞察的务实路径,值得在自动化升级规划中优先评估。