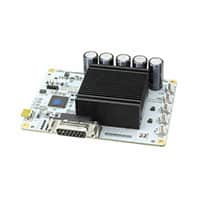
工业机器人正从传统六轴结构向协作机器人、SCARA、Delta并联机构及AGV复合机器人快速演进。这一趋势对运动控制提出更高要求:高动态响应、微米级定位精度、低振动噪声、紧凑体积与高能效。传统分立方案面临板级面积大、调试周期长、多轴同步困难等痛点,而集成化运动控制芯片成为破局关键。Trinamic凭借二十余年运动控制积累,将功率驱动、电流环算法、加减速曲线生成与通信接口高度集成,为机器人关节、夹爪、升降轴及移动底盘提供从芯片到模块的完整方案。
Trinamic产品线虽以运动控制为核心,但其电源管理与信号链设计同样针对机器人严苛环境优化。例如TMC5160、TMC4671、TMC6100等系列,内置MOSFET驱动与电流检测,支持FOC磁场定向控制与SixPoint斜坡,可替代传统伺服驱动器中的复杂模拟环路。其StealthChop2静音斩波技术显著降低电机低频噪声,SpreadCycle则提供高动态斩波,兼顾平滑与扭矩输出。此外,芯片集成StallGuard2无传感器堵转检测,可省去限位开关,提升协作机器人安全性与成本优势。
在典型场景中,协作机器人关节需在极小空间内实现高扭矩密度与力控交互。Trinamic的TMC4671搭配TMC6100栅极驱动,可构建紧凑型伺服关节,支持CANopen、EtherCAT等实时总线,实现多轴同步与力矩前馈。SCARA机器人的Z轴与旋转轴常采用步进电机,TMC5160的六点斜坡与微步插值确保高速启停无失步,同时dcStep技术动态调整电流,降低发热。AGV底盘则通过TMC4671驱动BLDC轮毂电机,配合增量编码器实现精准速度与位置控制,其低延迟电流环保障了复杂地面下的稳定牵引。
设计要点上,工程师需关注热管理、EMC与多轴同步。Trinamic芯片的高集成度减少了外部元件,但功率级布局仍需优化散热与去耦。其寄存器级配置与TMCL-IDE工具链可快速调参,缩短开发周期。与同类方案相比,Trinamic优势在于算法硬件化将加减速、电流环、静音斩波固化于芯片,降低MCU负载,同时提供单轴到多轴级联的灵活架构。对于需要快速迭代的机器人厂商,Trinamic代理可提供本地化技术支持与选型指导,加速产品落地。
选型建议:高精度旋转关节优先选用TMC4671+TMC6100组合,支持FOC与编码器闭环;成本敏感的直线或旋转轴可选用TMC5160或TMC5130,集成步进驱动与斜坡发生器;多轴紧凑设计可考虑TMC5041等双轴芯片,减少布板面积。对于需要功能安全认证的协作机器人,建议搭配外部看门狗与冗余位置反馈。Trinamic方案在能效、噪声与集成度上的平衡,使其成为工业机器人运动控制层极具竞争力的选择。