机器人控制与运动系统正从传统的集中式架构向分布式、实时化和高集成度方向演进。无论是工业机械臂、协作机器人、AGV/AMR,还是服务机器人与无人机云台,都对位置环、速度环和电流环的响应带宽提出了更高要求。多轴联动场景下,编码器反馈、电流采样与PWM输出之间的时序抖动必须控制在纳秒级,否则将直接导致轨迹精度下降与电机发热。与此同时,功能安全与电磁兼容标准日趋严格,如何在紧凑的驱动器尺寸内兼顾效率、散热与抗扰度,成为机器人电控设计的核心挑战。
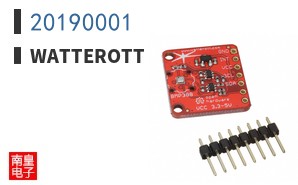
Watterott公司围绕这一需求构建了层次分明的产品组合。在电源管理方面,其高效率DC-DC转换器与低噪声LDO可为MCU、FPGA及栅极驱动提供洁净的多路供电,支持宽输入电压范围以适应48V母线架构;信号链部分,精密运算放大器与高速ADC用于相电流采样与母线电压监测,配合低失调比较器实现过流快速保护;时钟产品则提供低抖动时钟发生器与差分时钟缓冲器,确保EtherCAT、CAN FD等实时总线的同步精度。接口器件覆盖隔离式CAN收发器、RS-485与高速数字隔离器,保护器件则包括TVS阵列、ESD抑制器与栅极驱动保护,形成从感知、运算到执行的完整链路。
在典型应用场景中,Watterott的方案常见于伺服驱动器、步进电机控制器、多轴运动控制卡以及机器人关节模组。设计要点在于:电流采样路径需尽量缩短并保持对称布局,以降低共模干扰;时钟树应避免与功率开关节点交叉,防止PWM噪声耦合至反馈回路;保护器件的钳位电压需与栅极驱动耐压精确匹配,避免误触发。对于采用EtherCAT或CANopen的分布式架构,隔离接口的共模瞬态抗扰度直接决定节点在强电磁环境下的存活率,这也是Watterott接口产品重点优化的方向。
与同类方案相比,Watterott的差异化在于器件间的参数协同与参考设计成熟度。其电源、信号链与时钟产品在相位噪声、失调漂移和温度系数上经过联合优化,减少了工程师跨品牌选型时的匹配风险。同时,针对机器人运动控制中常见的Watterott代理渠道,可提供从样片到量产的技术支持与供应链保障,缩短BOM锁定周期。对于需要功能安全认证的驱动器,其保护器件与隔离方案亦能提供相应的失效模式数据,降低系统级认证难度。
选型建议方面,多轴伺服驱动优先关注时钟抖动与ADC有效位数,建议选择低抖动时钟配合差分输入ADC以提升电流环带宽;AGV与移动机器人则更看重电源效率与隔离接口的共模抑制能力,可优先评估宽压DC-DC与隔离CAN组合。对于空间受限的关节模组,应综合权衡保护器件的封装尺寸与钳位响应速度,避免因保护过度而牺牲动态性能。总体而言,Watterott的产品线适合对实时性、可靠性和设计复用率有较高要求的机器人运动控制项目,尤其在需要快速迭代的中小批量场景中具备明显的工程价值。