海事与水下导航是惯性传感技术最具挑战性的应用领域之一。水面与水下平台长期面临GNSS信号衰减、多径干扰、强电磁噪声、温度骤变与持续振动等复合应力,传统的单一传感器方案难以在长航时任务中维持可靠的姿态、航向与位置解算。随着自主水下航行器(AUV)、遥控潜水器(ROV)、无人水面艇(USV)以及海洋测绘与水下施工装备的快速普及,行业对高动态、低漂移、小体积、低功耗的导航核心器件提出了更高要求。Xsens公司(Movella)凭借在MEMS惯性传感与传感器融合算法上的长期积累,成为该领域少数能够提供从器件到系统级组合导航方案的供应商之一。
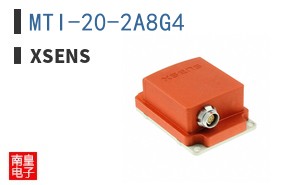
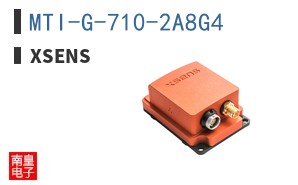
Xsens的核心产品线以工业级与战术级惯性测量单元(IMU)、姿态航向参考系统(AHRS)以及GNSS/INS组合导航系统为主,其MTi系列与Avior系列在海洋工程中被广泛采用。这些产品将三轴加速度计、陀螺仪与磁力计进行深度标定与温漂补偿,并内置经过海事场景优化的卡尔曼滤波与传感器融合算法,可在GNSS短时丢失或水下完全无GNSS的条件下,依靠惯性递推维持数分钟至数十分钟的高精度航向与姿态输出。对于水下导航,Xsens还支持与DVL(多普勒测速仪)、深度计及声学定位系统进行数据融合,形成完整的水下组合导航链路。
在典型应用场景中,水面无人艇需要在高机动与波浪扰动下保持稳定的航向基准,Xsens的AHRS可提供低延迟的姿态与航向数据,配合GNSS实现厘米级到米级的轨迹控制;ROV与AUV则更依赖惯性单元在无GNSS环境下的短时精度,Xsens产品的低噪声密度与高零偏稳定性使其在管道检测、海底电缆巡检、水下考古与资源勘探中表现突出;海洋测绘与水下施工对多波束声呐的横摇、纵摇与升沉补偿要求极高,Xsens的IMU可提供高更新率与低角度随机游走,有效提升测深数据的几何精度。设计要点包括:合理安装以减小杠杆臂效应、对磁力计进行硬铁与软铁校准、根据任务时长选择陀螺零偏稳定性等级,以及通过接口与电源管理器件优化系统功耗与抗干扰能力。
与同类方案相比,Xsens的差异化优势体现在算法成熟度、标定一致性与生态兼容性三个层面。其传感器融合算法经过大量实际海事任务验证,在动态加速度与磁干扰并存时仍能保持稳健输出;出厂全温标定确保批次间一致性,降低系统集成商的二次校准成本;同时提供丰富的接口选项与开发工具,便于与电源管理、信号链、时钟及保护器件协同设计。对于需要快速导入海事与水下导航产品的团队,可通过Xsens代理获取完整的技术资料、样片与选型支持,缩短从原型到量产的周期。
在选型建议上,若应用以姿态与航向参考为主且GNSS可用,可优先考虑MTi系列AHRS;若需水下长航时导航,应选择零偏稳定性更优的战术级IMU并与DVL融合;若系统对尺寸与功耗敏感,则需在精度与封装之间权衡,并关注接口电平与电源纹波对惯性器件噪声的影响。总体而言,Xsens在海事与水下导航方向的产品组合兼顾了性能、可靠性与工程易用性,适合作为高端海洋装备的导航核心。