无人机与无人系统正从消费级航拍向工业巡检、农业植保、测绘勘探、物流配送与国防安防快速演进,对姿态测量与定位导航的精度、实时性和环境适应性提出了严苛要求。飞控系统需要在强振动、大角速度机动和复杂电磁干扰下持续输出稳定的姿态角与角速度信息,任何微小的漂移或延迟都可能引发姿态失控或航线偏差。Xsens(Movella)凭借在MEMS惯性传感领域二十余年的积累,将工业级陀螺仪、加速度计与磁力计进行深度标定与融合,为无人系统提供从传感器到算法的一体化运动感知方案,成为飞控与导航链路中的关键一环。
在产品组合层面,Xsens的MTi系列惯性测量单元与GNSS/INS组合导航模块覆盖了从微型无人机到中大型无人平台的多样化需求。其核心优势在于出厂前完成的全温区标定与动态补偿,使零偏稳定性、噪声密度和轴间对准误差均控制在极低水平;同时内置的XKF3传感器融合算法可实时输出高更新率的姿态四元数、欧拉角与线性加速度,显著降低飞控主控的解算负担。对于需要绝对定位的场景,Xsens方案可融合RTK GNSS、气压高度计与外部视觉/激光雷达数据,在GNSS信号受遮挡时仍能依靠惯性递推维持短时高精度导航,这一能力在 urban canyon 与室内巡检中尤为关键。
典型应用场景涵盖多旋翼与固定翼无人机的飞控姿态反馈、光电吊舱与云台的视轴稳定、机载LiDAR与相机的运动补偿,以及无人车、无人船与机器人平台的航向基准。在设计要点上,工程师需重点关注IMU的安装对准、减振设计、数据同步与时间戳精度,以及GNSS/INS组合导航中杆臂补偿与天线相位中心的一致性。Xsens产品提供的硬件同步接口与PPS/触发信号,可确保惯性数据与视觉、激光雷达等传感器在时间域严格对齐,从而提升SLAM与多传感器融合的整体精度。
与同类方案相比,Xsens的差异化体现在全生命周期的一致性与算法成熟度:其模块在出厂时即完成个体化标定,避免用户二次校准带来的批次差异;融合算法经过大量实际飞行数据验证,在动态机动与磁干扰环境下表现稳健。此外,Xsens提供完整的SDK、ROS驱动与开发文档,便于快速集成到PX4、ArduPilot等主流飞控生态。对于需要高可靠性与长期稳定供货的项目,通过Xsens代理获取本地化技术支持与库存保障,是缩短研发周期、降低供应链风险的有效途径。
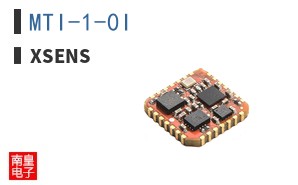
选型建议方面,微型无人机可优先考虑MTi-3或MTi-1系列,兼顾体积、功耗与成本;工业级测绘与长航时平台建议选用MTi-600或GNSS/INS组合模块,以获得更优的零偏稳定性与抗磁干扰能力;对于安全关键型无人系统,应关注器件的温度范围、振动指标与功能安全认证,并结合冗余IMU架构提升容错能力。总体而言,Xsens在无人机与无人系统方向的产品布局,既覆盖了从原型验证到批量部署的完整路径,也为高动态、高精度运动感知提供了可复用的技术底座。