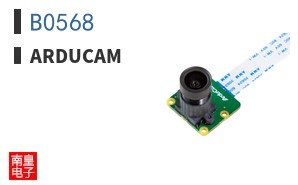
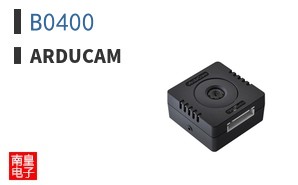
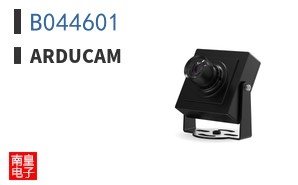
自动驾驶正从辅助驾驶向高阶无人化演进,感知层对视觉传感器的依赖持续加深。L2+以上系统通常需要前视、侧视、后视及舱内摄像头协同工作,对图像质量、帧率、同步精度和车规可靠性提出严苛要求。传统消费级摄像头在宽温、振动、电磁干扰和长生命周期供货方面难以满足车厂需求,这为专注嵌入式视觉的厂商创造了明确的切入空间。Arducam公司凭借在MIPI摄像头模组领域的长期积累,将产品线延伸至车载与自动驾驶场景,形成从传感器选型、接口适配到同步控制的完整方案。
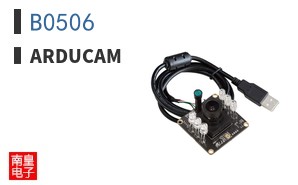
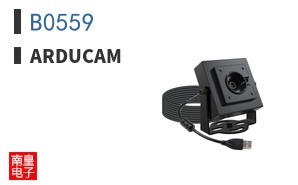
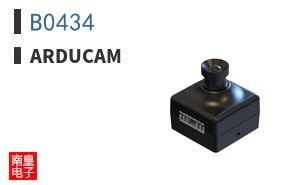
在自动驾驶应用方向,Arducam的核心产品组合以车载摄像头模组和MIPI接口方案为主。其模组覆盖高动态范围、低照度增强和全局快门等特性,可适配主流车规级图像传感器,并通过MIPI CSI-2接口与域控制器或AI计算平台连接。针对多路摄像头同步需求,Arducam提供硬件触发与时钟同步方案,降低多传感器融合时的时延抖动。此外,其配套的电源管理与信号调理设计,有助于在车载电磁环境中保持链路稳定。紧凑的模组尺寸和灵活的线缆选项,使系统集成商能够在有限空间内完成多角度部署。
典型应用场景包括前向ADAS感知、环视拼接、驾驶员监控和自动泊车。前视场景要求摄像头具备高动态范围以应对隧道出入口和逆光,同时保持远距离目标识别能力;环视场景强调多路摄像头的时间同步与色彩一致性,以避免拼接畸变;驾驶员监控则需要近红外敏感度和低延迟输出。设计要点集中在同步触发精度、宽温工作范围、电磁兼容性以及长期供货稳定性。Arducam的方案在这些维度上提供可配置选项,帮助客户在性能与成本之间取得平衡。对于需要快速验证的团队,可通过Arducam代理获取样品与技术支持,加速从原型到量产的过渡。
与同类方案相比,Arducam的差异化在于其嵌入式视觉背景带来的软硬件协同能力。许多通用摄像头厂商仅提供标准化模组,而Arducam能够针对特定AI平台优化驱动、ISP调参和同步逻辑,减少客户在底层适配上的投入。其产品线覆盖从低分辨率环视到高分辨率前视的梯度需求,便于平台化选型。同时,Arducam在开源硬件和开发者社区中的活跃度,使其方案具备较好的可获取性和文档支持,这对中小型自动驾驶团队尤为关键。
选型建议方面,前视ADAS优先考虑高动态范围与全局快门或高性能卷帘快门传感器,并确认模组是否支持硬件触发;环视系统应关注多路同步接口和线缆长度对信号完整性的影响;舱内监控则需评估近红外补光兼容性与低照度信噪比。建议在早期阶段明确域控制器的MIPI端口数量、带宽和同步机制,再匹配Arducam相应模组与转接方案。对于车规量产项目,还需确认工作温度等级、EMC测试报告和供货周期,以降低后期变更风险。