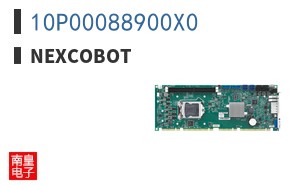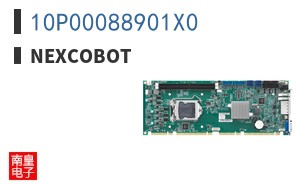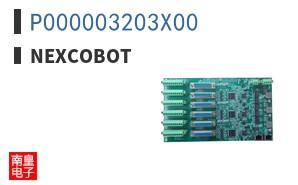
协作机器人正从柔性制造向医疗、物流、服务等场景快速渗透,其核心需求在于高功率密度关节驱动、高精度力控与实时通信,以及符合ISO 10218与ISO/TS 15066的功能安全设计。与传统工业机器人不同,协作机器人要求每个关节在极小空间内集成伺服电机、编码器、制动器与驱动电路,这对电源管理、信号链精度和接口可靠性提出了严苛挑战。NexCOBOT公司凭借在工业控制与嵌入式领域的长期积累,为协作机器人提供从电源管理、信号链、时钟、接口到保护器件的完整产品组合,覆盖关节控制器、安全控制板与末端执行器接口等关键模块。
在电源管理方面,NexCOBOT的高效率DC-DC转换器与多通道PMIC可满足关节驱动中48V母线到低压逻辑与栅极驱动的多路供电需求,其低静态电流与高瞬态响应特性有助于提升轻载效率并抑制电机换向引起的电压波动。信号链产品则包括高精度电流检测放大器、隔离式ADC与低噪声运算放大器,用于实现闭环力矩控制与电流环采样,确保协作机器人在碰撞检测与拖动示教中具备毫牛级力感知能力。时钟器件提供低抖动差分输出,保障EtherCAT、CAN FD等实时工业总线的同步精度;接口与保护器件则覆盖ESD、浪涌与短路保护,提升关节模块在频繁插拔与复杂电磁环境下的长期可靠性。用户可通过NexCOBOT代理获取完整选型支持与参考设计。
典型应用场景包括六轴协作机械臂关节、移动操作机器人与医疗康复机器人。在关节驱动设计中,需重点关注电流采样精度、隔离耐压与热管理,NexCOBOT的隔离放大器与数字隔离器可有效阻断电机噪声对控制侧的影响,同时其小封装保护器件有助于缩小PCB面积。在安全控制板中,冗余电源监控与看门狗电路需满足SIL2/PLd等级,NexCOBOT的电压监控与复位IC可提供精准阈值检测与延迟输出,避免误触发导致停机。对于末端执行器,接口器件需支持高速差分信号与电源混合传输,NexCOBOT的集成式接口方案可减少连接器数量并提升抗干扰能力。
与同类方案相比,NexCOBOT的差异化优势在于系统级协同:其电源、信号链与接口器件在参数匹配与EMC特性上经过联合优化,可缩短客户开发周期并降低BOM复杂度。此外,NexCOBOT提供面向功能安全的文档支持与失效模式分析,帮助客户快速通过安全认证。在选型建议上,对于高动态关节,优先选择低延迟电流检测与高带宽运放;对于多轴紧凑设计,建议采用高集成度PMIC与多通道隔离器;对于长线缆通信,需关注时钟抖动与接口共模抑制能力。NexCOBOT的产品线可覆盖从原型验证到量产的全阶段需求,是协作机器人电控系统设计的可靠选择。