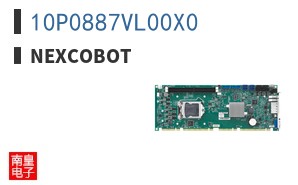
工业机器人控制是智能制造的核心环节,其性能直接决定了机器人的轨迹精度、动态响应与运行可靠性。随着协作机器人、多轴关节机器人和AGV的普及,市场对控制系统的实时性、同步精度和抗干扰能力提出了严苛要求。NexCOBOT公司凭借在工业计算与运动控制领域二十余年的积累,围绕工业机器人控制构建了从底层器件到系统级方案的产品组合,覆盖电源管理、信号链、时钟、接口与保护器件等关键环节,满足机器人控制器、伺服驱动器和示教器对高集成度与高可靠性的双重需求。
在电源管理方面,NexCOBOT提供多通道PMIC和高效DC-DC转换器,支持宽输入电压范围与低纹波输出,为FPGA、DSP及MCU内核和I/O供电提供稳定保障。其信号链产品包括高精度运算放大器、隔离放大器和多通道ADC,可用于电流环、速度环和位置环的模拟信号采集,确保伺服控制精度达到±0.01%以内。时钟器件则提供低抖动时钟发生器和时钟缓冲器,支持EtherCAT、CANopen等工业实时以太网协议的同步需求,相位噪声低至-150dBc/Hz,有效降低通信误码率。接口产品涵盖隔离式CAN收发器、RS-485收发器和工业以太网PHY,具备高共模抑制和ESD保护能力,适应机器人关节处复杂的电磁环境。保护器件如TVS二极管和自恢复保险丝,则为控制板卡提供过压、过流和浪涌防护,提升系统在恶劣工况下的长期稳定性。
典型应用场景包括多轴伺服驱动器、机器人运动控制器和协作机器人关节模组。在多轴伺服驱动中,NexCOBOT的隔离放大器和ADC组合可实现多通道电流采样,配合低抖动时钟确保PWM输出同步,从而减小转矩脉动。在运动控制器中,其PMIC为多核处理器提供多路电源轨,接口器件支持EtherCAT从站与主站通信,实现微秒级循环周期。设计要点在于:电源完整性需关注纹波和瞬态响应,信号完整性需控制寄生参数和隔离耐压,时钟抖动需满足协议规范,保护等级需符合IEC 61000-4标准。NexCOBOT通过提供完整的参考设计和选型指南,帮助工程师快速完成方案验证。
与同类方案相比,NexCOBOT的差异化优势在于系统级整合能力:其产品线并非单一器件的堆砌,而是针对机器人控制场景进行了协同优化。例如,电源管理芯片与时钟器件可共享参考时钟,减少外部元件;隔离接口与保护器件采用共封装或协同布局,节省PCB面积。此外,NexCOBOT提供长达15年的供货周期承诺和完整的车规级/工业级认证,满足机器人产品长生命周期需求。对于需要高实时同步的多轴系统,其低延迟信号链和确定性时钟方案可显著优于通用器件组合。
选型建议方面,工程师应首先明确机器人控制器的轴数、通信协议和精度要求。对于EtherCAT多轴方案,推荐选用NexCOBOT低抖动时钟发生器和隔离式以太网PHY,并搭配多通道PMIC;对于模拟量伺服控制,应优先考虑高精度隔离放大器和多通道同步ADC。若系统处于强电磁干扰环境,需加强TVS和共模滤波器的选型。NexCOBOT可提供从器件到评估板的完整支持,用户可通过NexCOBOT代理获取样品、技术文档和本地化FAE服务,加速产品上市。未来,随着机器人控制向边缘AI和功能安全演进,NexCOBOT将持续推出集成诊断与安全隔离的新品,巩固其在工业机器人控制领域的方案优势。