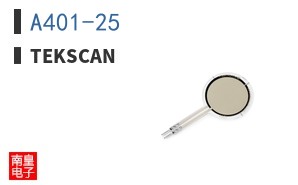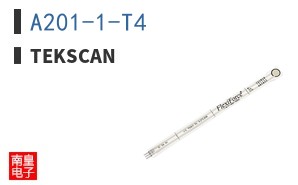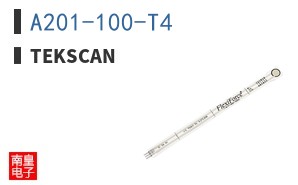
Tekscan Grip力/触觉传感器系统是柔性压力传感领域极具代表性的产品系列,其核心原理建立在压阻式传感阵列之上。传感器由多层柔性薄膜材料构成,当外力作用于接触面时,内部导电颗粒与电极之间的接触电阻随压力变化而改变,通过行列扫描电路即可解算出每个传感单元的压力值。这种结构使系统在保持超薄、可弯曲特性的同时,实现毫米级空间分辨率与毫秒级动态响应,远优于传统刚性测力平台在曲面接触测量中的局限。
在性能特点方面,Grip系统强调压力分布可视化与握力矢量分析的结合。其传感单元密度可根据应用需求灵活配置,量程覆盖从轻触到较大握力的宽动态范围,且具备良好的重复性与低迟滞特性。系统配套的数据采集硬件与软件可实时输出二维/三维压力云图、合力、合力矩及接触面积等参数,为工程师提供直观的力觉反馈依据。相较于仅能测量单点力的传感器,Grip系列在多点同步采集与曲面贴合方面具有显著优势。
选型时需重点关注几个维度:首先是量程与灵敏度的匹配,不同应用场景对压力范围要求差异较大;其次是传感点密度与空间分辨率,高密度阵列适合精细抓取分析,而低密度方案则更利于成本控制与快速集成;再次是传感器形状与柔韧性,需与目标接触面几何特征适配。此外,采样频率、接口类型及软件兼容性也是决定系统能否嵌入现有控制回路的关键因素。对于需要定制化方案的用户,可通过Tekscan总代理获取完整的技术支持与选型建议。
典型应用场景覆盖多个前沿领域。在机器人抓取与灵巧手中,Grip系统可实时监测夹爪与物体间的压力分布,实现自适应抓取力控制,避免损伤易碎物品;在假肢与康复工程中,其用于评估残肢与接受腔的界面压力,优化佩戴舒适度与力反馈策略;在人机交互与虚拟现实领域,该系统可捕捉手指握持力与接触形态,为手势识别与力觉渲染提供数据基础。此外,工业装配中的压装力监测、体育器材的握力分析等场景也广泛采用该方案。
与同类产品相比,Tekscan Grip系列的核心差异在于柔性薄膜工艺与系统级校准能力的深度结合。许多竞品在单点精度上表现不俗,但在大面积阵列的一致性、曲面贴合稳定性以及长期漂移控制方面往往存在短板。Tekscan通过专有的材料配方与标定流程,使传感器在反复加载后仍能保持较高的测量一致性,同时提供从传感器、采集电路到分析软件的完整链路,降低了用户在多源集成中的工程风险。这种端到端的产品思路,使其在科研与工业场景中均具备较强的落地能力。