工业自动化与机器人正从刚性、封闭的产线设备,向柔性、协作、移动的智能系统快速演进。这一转变对运动感知提出了远超传统编码器的要求:设备不仅需要知道“转了多少”,更需要实时掌握姿态、加速度、角速度与空间方位,并在强振动、宽温、电磁干扰复杂的工业现场保持长期稳定。Xsens(Movella)凭借在惯性传感与运动捕捉领域二十余年的技术积累,成为该方向不可忽视的方案提供者。
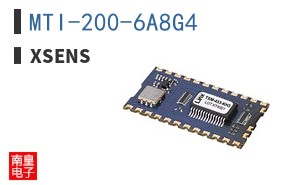
与多数厂商仅提供单一传感器不同,Xsens的产品线围绕高精度惯性测量单元(IMU)、姿态航向参考系统(AHRS)以及微型运动捕捉模块展开。其核心优势在于传感器融合算法:将三轴加速度计、陀螺仪与磁力计数据在嵌入式处理器中实时融合,输出低漂移、低延迟的姿态四元数与欧拉角。对于工业机器人而言,这意味着即使在磁干扰、动态加速度并存的恶劣条件下,仍能获得可信的关节与末端姿态,避免因积分漂移导致的定位失效。
典型应用场景覆盖AGV/AMR导航、协作机器人关节反馈、机械臂振动抑制、移动机器人平衡控制以及工业级运动捕捉。在AGV中,Xsens模块与轮式里程计、激光雷达形成互补:当激光雷达因反光板遮挡或空旷环境失效时,惯性单元可在数秒内维持航向与位移推算,保障车辆不失控。在协作机器人中,高更新率、低延迟的IMU数据被用于碰撞检测与柔顺控制,使机械臂在与人共融时具备“触觉”般的响应速度。
设计要点方面,工程师需关注量程匹配、带宽选择与安装刚性。例如,机械臂关节监测宜选用±2000°/s量程、带宽≥200Hz的型号,并确保传感器与关节壳体刚性耦合,避免谐振引入伪信号。Xsens方案通常提供SPI、UART、CAN等工业友好接口,并支持时间同步与外部触发,便于多传感器融合。对于需要功能安全的场景,其部分产品线可提供冗余传感与自诊断输出,降低系统级失效风险。
与同类方案相比,Xsens的差异化在于算法成熟度与全温区标定。许多通用IMU在实验室表现良好,但在-40℃至85℃的工业温区内零偏稳定性急剧恶化。Xsens通过出厂逐片温漂补偿与动态滤波,将角度漂移控制在极小范围内,显著减少现场重新标定的维护成本。此外,其模块化固件支持用户自定义输出频率与滤波参数,兼顾了实时性与灵活性。对于希望快速导入成熟运动感知能力的设备商,通过Xsens代理获取本地化技术支持与选型指导,往往比从零搭建融合算法更高效。
选型建议:若仅需姿态参考,可优先考虑AHRS系列;若需完整运动捕捉与人体/机械臂多节点同步,则选择微型运动捕捉模块。在AGV与移动机器人中,建议将IMU安装于车体几何中心附近,并远离电机与电源线缆。对于高振动场景,应评估传感器的抗冲击与振动整流误差指标。总体而言,Xsens在工业自动化与机器人方向提供的不是单一器件,而是一套从传感、融合到接口的完整运动感知方案,适合对可靠性、精度与开发效率有综合要求的项目。